
Leskovets Igor V.
I. Введение
Бульдозеры нашли широкое применение в области дорожного строительства, добычи рудных и нерудных материалов. Благодаря простоте конструкции бульдозеры являются наиболее широко используются и практически незаменимы в области строительства и содержания дорог. Гусеничные бульдозеры обладают наилучшейпроходимостью и тяговыми характеристиками, по сравнению с колесными. Основным рабочим оборудованием бульдозера является отвал. Отвалы бульдозеров могут иметь разную конструкцию и разную форму[1]. Разработка грунта любым типом отвала бульдозера включает в себя одновременно процесс резания грунта и набора призмы волочения, что в совокупности является копанием. Бульдозеры эксплуатируются в различных климатических и грунтовых условиях. Влияние на технические показатели бульдозеров оказывают температура окружающей среды, влажность грунта, квалификация оператора и условия, существующие на рабочей площадке. Один и тот же бульдозер в разных условиях может показывать разную производительность. Основной задачей эксплуатирующих организаций является стремление к повышению производительности бульдозера и снижение эксплуатационных расходов.
На стадии проектирования рабочего оборудования бульдозеров невозможно учесть все условия возникающие на рабочей площадке. Наиболее совершенное рабочее оборудование бульдозера имеет 3 или даже 4 степени свободы[2]. Это обеспечивается подъемом опусканием рабочего оборудования, поворотом отвала в плане, изменением угла резания, выдвижением отвала в сторону. Увеличение количества степеней свободы повышает возможности оператора в области управления отвалом, улучшает свойства бульдозера в части обеспечения высокой производительности в различных условиях.
Для получения оперативной информации о конструкции машины или о процессе ее работы все чаще используют цифровые двойники [3]. Если говорить о бульдозере, то информационные технологии и цифровые двойники можно использовать при проектировании, выборе параметров машины ее механизмов и систем[4], а также при эксплуатации для организации наиболее эффективного процесса работы. Работа любого цифрового двойника основана на использовании математических моделей и исходных данных. Математическая модель процесса копания рабочим оборудованием бульдозера предлагаемая в статье позволяет получить значения сил возникающих в процессе копания их амплитуду и частоту.[5]. Полученные результаты можно использовать при проектировании отвального рабочего оборудования, для выбора оптимальных параметров отвала бульдозера, а также в процессе эксплуатации машины для выбора наилучшего положения отвала. обеспечивающего минимизацию сил сопротивления копанию.
II. Методика Определения сил Сопротивления Копанию.
Моделированием процесса копания занимались многие ученые. Они предложили различные зависимости для определения силы сопротивления копанию в разных условиях.
Для предварительного определения сил сопротивления копанию[6] часто используется зависимость
где
– сила сопротивления резанию грунта;
— сила сопротивления перемещению призмы волочения;
– сила сопротивления подъему грунта вверх по отвалу.
Сила сопротивления резанию определятся по зависимости
где k – удельное сопротивление копанию;
b – ширина стружки;
h – высота стружки.
Сила сопротивления перемещению призмы волочения определяется по формуле
Где
V- объем призмы волочения;
ρ – плотность грунта;
– коэффициент трения грунта по грунту;
g – гравитационное ускорение;
Сила сопротивления подъема грунта верх по отвалу определяется по зависимости
Где
– коэффициент трения грунта по металлу; – угол резания.
Этот способ определения сил сопротивления копанию не позволяет в полной мере исследовать силы, возникающие на рабочем оборудовании бульдозера. Различные методики определения сил сопротивления копанию, предложенные Зелениным А. Н., Ветровым Ю. А., Домбровским Н. Г. и др. учеными предназначены для вычисления сил, возникающих на рабочем оборудовании бульдозера в конце процесса копания при полной призме волочения. Важным недостатком данных методик является невозможность вычисления колебаний сил, возникающих и процессе копания и обусловленных периодическим отделением стружки от массива грунта.
На рис. 1 представлены графики зависимости сил сопротивления копанию во времени, полученные автором при проведении экспериментальных исследований
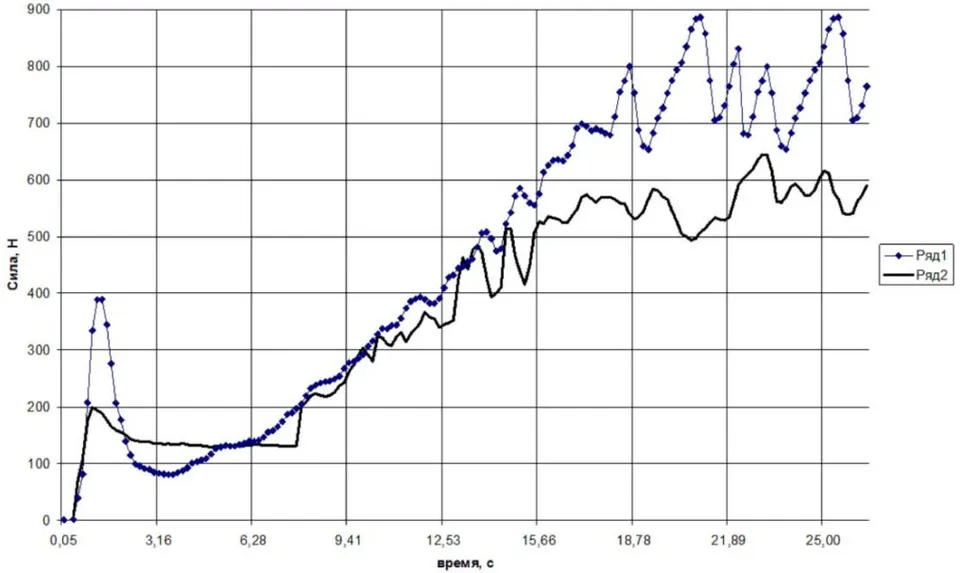
Из графиков видно, что колебания сил сопротивления копанию в конце набора призмы волочения могут достигать 20%.
Для определения колебаний сил сопротивления копанию автором использована и усовершенствоана методика Е. И. Берестова, посвященная исследованию процесса послойной разработки грунтов [5].
III. Методика Моделирования Процесса Копания Грунта
Для создания цифровой модели процесса копания [7] Берестовым Е. И. предлагается структура, представленная на рис. 2.
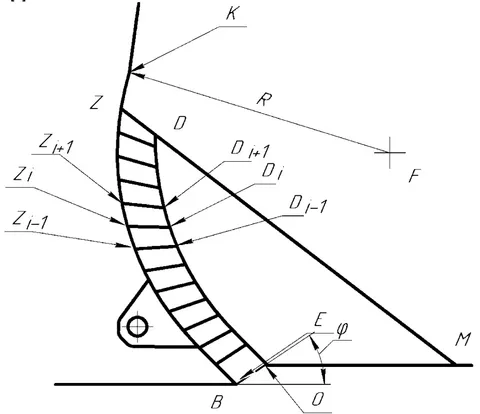
Профиль отвала ограничен линией BZ. Поверхность грунта расположена на линии МО. Призма волочения ограничена профилем BZDM. Призму волочения предлагается разделить на условно подвижную часть BZDO и условно неподвижную ODM. Условно подвижная часть представляет собой набор сегментов . Разбивка условно подвижной части на сегменты осуществляется радиусом R, являющимся центром криволинейной части отвала.
При отделении стружки от массива грунта на площадке ВО возникает сила E, которая зависит от параметров грунта, угла наклона ф и давления грунта, расположенного в призме волочения на поверхности ОМ.
Сила E может принимать максимальное значение, возникающее в момент отделения стружки от массива грунта и минимальное, которое возникает после завершения формирования площадки сдвига.
Максимальное значение силы Еопределяется о формуле
Минимальное значение силы Еопределяется по формуле
– угол резания, ω – угол трения грунта по отвалу,
-сила трения нулевого сегмента подвижного потока грунта в призме волочения, ρ – угол внутреннего трения грунта,
– сцепление грунта на площадке сдвига, φ - угол наклона площадки большого сдвига,
G - вес сегмента подвижного потока в призме волочения.
Сила трения нулевого сегмента подвижного потока грунта в призме волочения:
где
Проекции силы на оси абсцисс и ординат
Где
где
- высота выделенного сегмента в подвижном потоке призмы волочения, рис.3.
- удельное остаточное сцепление грунта,
B - ширина отвала.
, - углы в соответствии с рис.3.
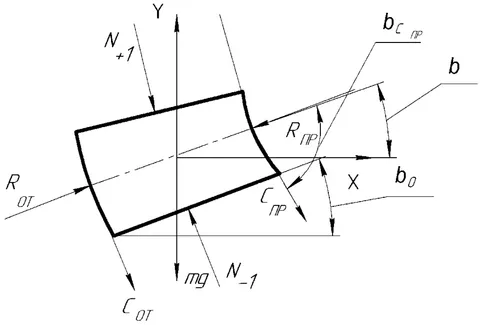
Нормальная сила, действующая от верхнего сегмента грунта, определяется по формуле:
где G - вес сегмента грунта, - нормальное усилие воздействия от предыдущего сегмента, - угол в соответствии со схемой для предыдущего сегмента.
Сила сцепления на площадке OB определяется, как , здесь - длина площадки OB,
– удельное сцепление грунта ненарушенной структуры.
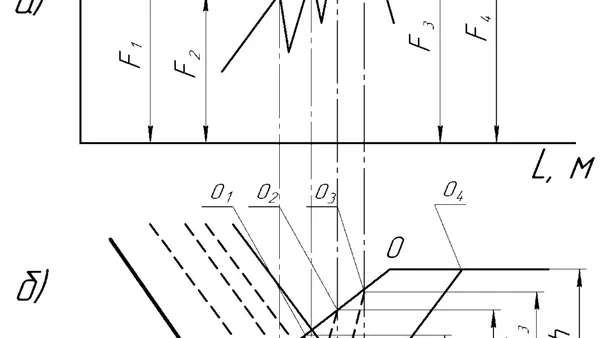
Представленная выше методика позволяет определить силы E на площадке сдвига грунта в момент её формирования. Площадки сдвига возникают периодически, по мере продвижения режущей части отвала, рис. 4.
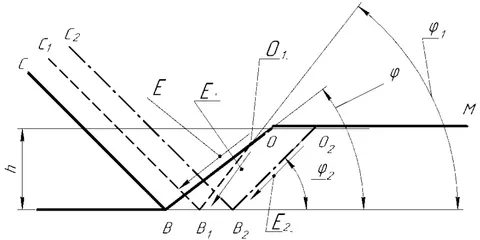
Процесс формирования площадок сдвига имеет следующую последовательность:
в положении ножа СВ имеется площадка сдвига ВО, по мере продвижения ножа к точке напряжения в грунте растут, растет сила сопротивления передвижению, которая определяется по формуле
где ΔV – объем грунта перед отвалом на текущем шаге расчета;
– коэффициент жесткости грунта;
Величина предельных давлений со стороны отвала, которые может выдержать грунт в каждом конкретном случае, зависит от его параметров и определяется по формуле:
где - угол внутреннего трения грунта,
- - угол отклонения приведенного давления со стороны ножа,
- δ - угол отклонения приведенного давления со стороны призмы волочения на участок OM,
β - угол при вершине площадки сдвига.
P – давление, создаваемое призмой волочения на участок OM в зоне формирования площадки сдвига.
Если величина давления со стороны отвала превышает предельные, то формируется площадка сдвига . На этой площадке сдвига возникает сила , происходит сдвиг грунта, давление в зоне движения ножа уменьшается, и возникает сила . Если точка не расположена на поверхности OM, то сдвиг считают малым, затем нож продвигается дальше, до формирования нового сдвига. По мере продвижения ножа, периодически возникают малые сдвиги, до выхода точки на площадку OM, тогда сдвиг считают большим, что соответствует линии , после чего картина повторяется.
Таким образом, на основании предложенной методики последовательно, с заданным шагом определяются силы, возникающие на ниже отвала бульдозера в процессе копания грунта, рис. 5.
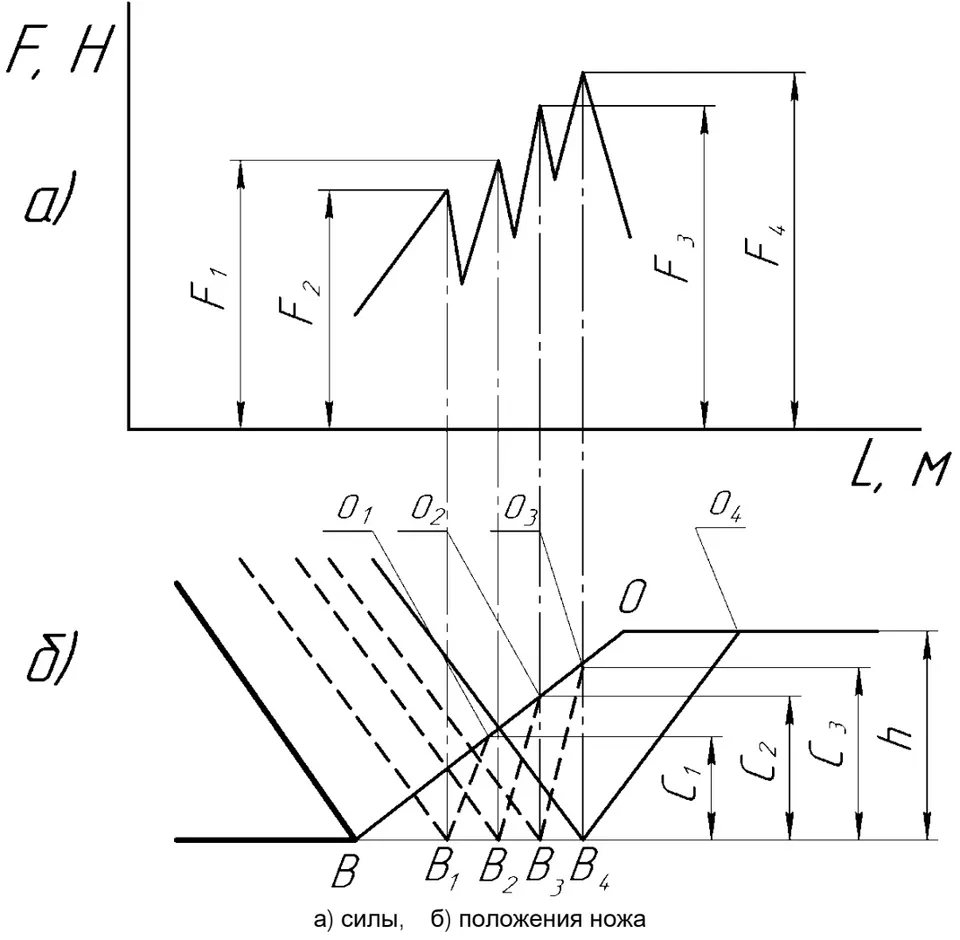
По мере продвижения отвала бульдозера, на нем формируется призма волочения. Величина её зависит от пройденного пути и увеличивается на каждом шаге. Объем, на который увеличивается призма волочения определяется по формуле
где Δ/- приращение пути, пройденного бульдозером, за текущий шаг расчета.
Зная новую величину объема призмы волочения можно построить её профиль, на основании параметров кривизны отвала и угла естественного откоса грунта. Параметры профиля призмы волочения позволяют определить новое положение точки M на каждом шаге и новую массу грунта, оказывающую давление на площадку OM. Соответственно можно смоделировать картину увеличения сил сопротивления копанию по мере роста призмы волочения.
Цифровой двойник реализован в виде программного обеспечения, которое позволяет в режиме реального времени определить силы сопротивления копанию в зависимости от параметров грунта, геометрических параметров отвала и действий оператора.
Параметры грунта представлены в таблице 1.
Таблица 1: Параметры грунтов различных категорий
| Параметры грунта | Категория грунта | ||
| I-II | III | III-IV | |
| угол внутреннего трения грунта (град) | 26-32 | 24-28 | 20-25 |
| угол трения грунта по металлу (град) | 26-32 | 22-26 | 22-26 |
| угол наклона призмы волочения к горизонту (град) | 35-55 | 35-55 | 35-55 |
| удельное сцепление грунта ненарушенной структуры (кПа) | 4-20 | 30-70 | 50-120 |
| удельное сцепление грунта нарушенной структуры (в призме волочения) (кПа) | 0-2 | 3-5 | 4-8 |
| удельная жесткость Н/м | 1000-2000 | 1500-3000 | 2000-3500 |
| Удельное сопротивление резанию, Па | 12 | 26 | 35 |
| Плотность, т/м.куб | 1,2 | 1,3 | 1,4 |
На рис. 6 представлены графики разработке грунтов 1, 2 и 3 категорий с результатов расчета сил, возникающих при параметрами, указанными в таблице 1.
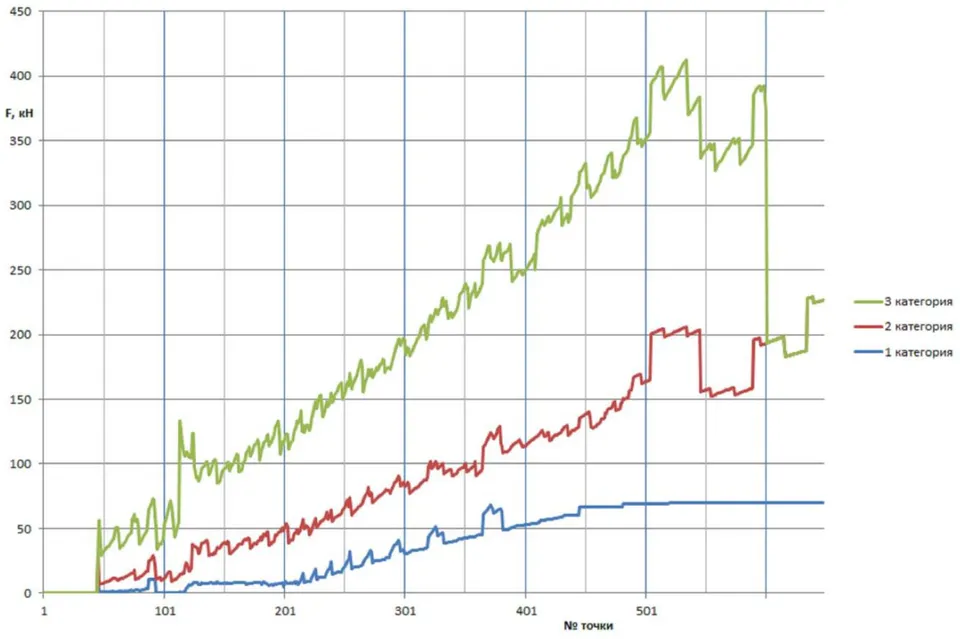
Из рис. 7 видно, что параметры грунта оказывают значительное влияние не только на величину силы сопротивления копанию, но и на периодичность их колебаний.
Значительное влияние на форму и периодичность колебаний сил сопротивления копанию оказывают параметры рабочего оборудования и высота призмы волочения. Настадии проектирования цифровой двойник можно использовать для выбора оптимальных параметров отвала. В настоящее время значения этих параметроввыбираются на основании результатов экспериментальных исследований проведенных ранее. Кроме формы и размеров ножа и отвала в процессе эксплуатации можно изменять положение угла его установки, что также приводит к изменению сил сопротивления компанию. Положение отвала оказывает влияние на величину призмы волочения, что в свою очередь может увеличить или уменьшить производительность бульдозера.
При автоматизации управления положением рабочим оборудованием бульдозера основной задачей цифрового двойника является выбор такого положения рабочего оборудования, при котором обеспечивается максимальная производительность, минимальные значения сил сопротивления компанию и поддержание такой толщины стружки, которая будет восполнять грунта формирующие боковые валики. Такая задача является достаточно сложной при отсутствии данных о параметрах грунта. В условиях рабочей площадки, как правило, параметры грунта известны, хотя и в значительной степени зависит от температуры окружающей среды. В начале рабочей смены эти параметры могут быть измерены и введены в систему управления рабочим оборудованием бульдозера в качестве исходных значений для работы цифрового двойника. Важной задачей является разработка источников первичной информации и алгоритмов работы системы автоматизированного управления рабочим оборудованием бульдозера, позволяющих достичь поставленныхцелей.