I. Введение
Спутники дистанционного зондирования Земли (ДЗЗ) широко применяются для оптических наблюдений объектов на поверхности Земли [1]. Параметры спутников на солнечно синхронных орбитах (ССО) выбираются так, чтобы условия наблюдения были наиболее благоприятными и стабильными. Это достигается таким выбором долготы восходящего узла и наклонения орбиты, чтобы поверхность Земли всегда была освещена Солнцем. Основой выбора параметров орбиты является известное соотношение для изменения долготы восходящего узла (ДВУ) под действием гравитационных возмущений за виток [2, 3, 4]
Здесь:
- параметр гравитационного поля Земли ( -0.001), характерезующий ее сжатие,
- средний экваториальный радиус Земли,
p – параметр орбиты, i – наклонение орбиты.
Зависимость (1) имеет погрешность порядка , которая обусловлена влиянием других (более слабых) возмущающих факторов.
Для обеспечения благоприятных условий наблюдения долгота восходящего узла (ДВУ, Ω) выбирается так, чтобы прямое восхождение Солнца в момент пролета спутника через восходящий узел было меньше ДВУ в этот момент на заданную величину
Эта величина называется местным солнечным временем восходящего узла и обычно обозначается как МСВ ВУ.
Для обеспечения стабильности условий наблюдения параметры орбиты выбираются так, чтобы выполнялось условие постоянства МСВ ВУ:
где - драконический период спутника. Детализация условия (3):
Здесь при расчете левой разности можно принять производную прямого восхождения по времени постоянной и равной
С учетом этого обстоятельства и формулы (1) условие (4) принимает вид
Выполнение условия (6) на всем интервале полета спутника обеспечивает постоянство МСВ ВУ. Однако при полете реального спутника МСВ ВУ меняется во времени. Актуальной задачей является выявление всех факторов, которые являются причиной непостоянства МСВ ВУ, и разработка простой инженерной методики для прогнозирования этой характеристики.
Основой проведенного анализа являются параметры орбиты спутника МЕТЕОР М1, который 17.09.2009 был выведен на круговую орбиту с параметрами: высота 832 км, наклонение 98.77°. Рассмотрен интервал времени с момента запуска до июня 2017 г (данные американского каталога ([5]). В известных публикациях [6, 7, 8] анализ эволюции МСВ ВУ по реальным данным рассмотрен недостаточно полно.
II. Эволюция параметров орбиты спутника МЕТЕОР М1
На рисунках 1, 2, 3 и 4 представлены графики значений элементов орбиты спутника в функции времени. Из данных этого рисунка видно, что закономерности изменения рассматриваемых элементов орбит имеют вековой характер и являются очень похожими, а именно:
наблюдается их уменьшение во времени по закону, близкому к параболе;
за весь период полуось уменьшилась на 1 км, а период – на 0.021 мин;
уменьшение параметров происходило наиболее интенсивно на интервале времени с мая 2014 г по сентябрь 2015 г. Этот период характерен достижением максимума солнечной активности, что привело к увеличению плотности атмосферы и усилению торможения спутника.
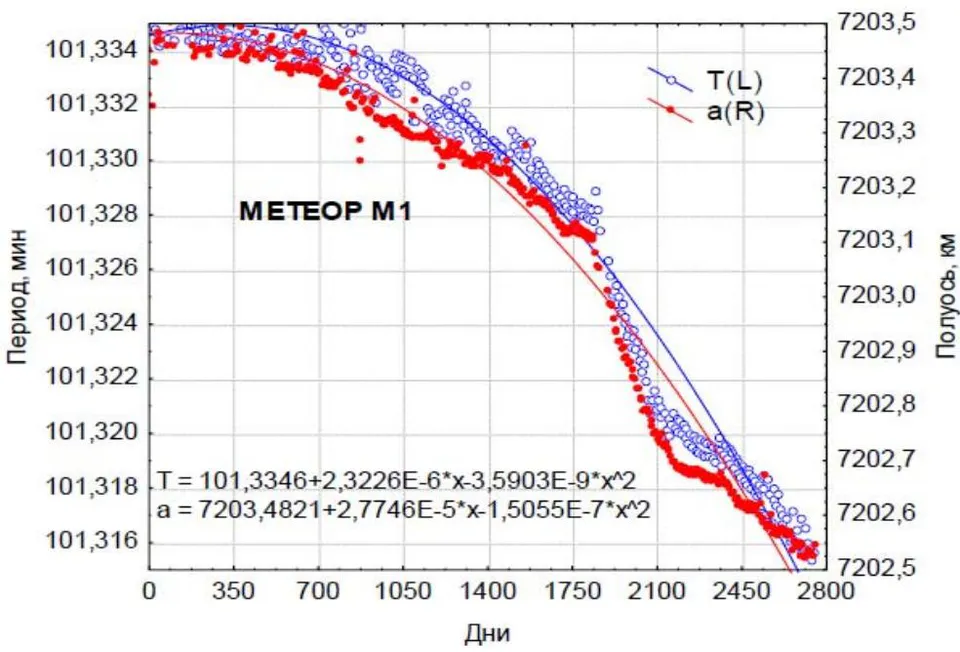
Таким образом наиболее вероятной причиной вековых изменений периода и полуоси является влияние торможения КА в атмосфере Земли.
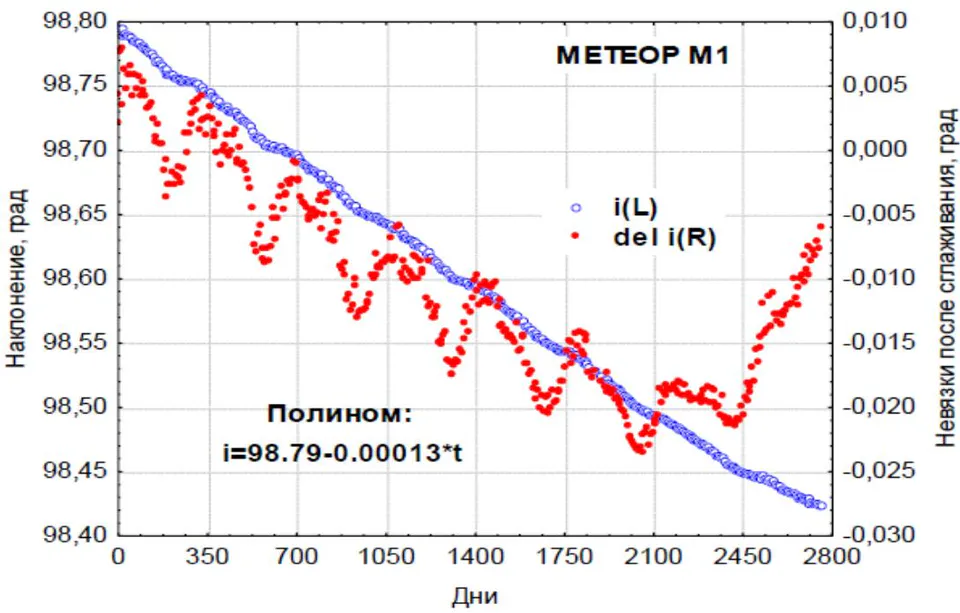
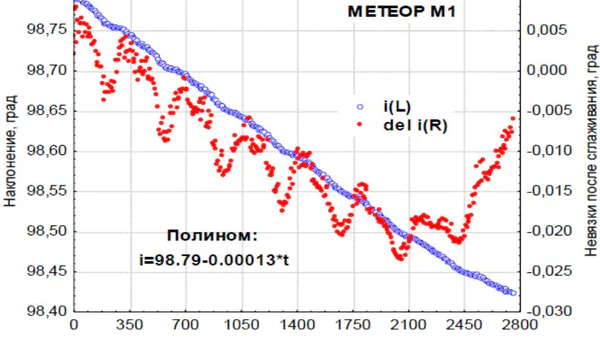
Представленные здесь данные об эволюции наклонения орбиты характерны наличием монотонной составляющей. На рассмотренном интервале времени наклонение уменьшилось на 0.37°. Известно, что при движении спутника в гравитационном поле Земли вековых возмущений наклонения не возникает. Атмосферные возмущения вносят в наклонение ничтожный вклад. Поэтому наблюдаемое изменение наклонения объясняется какими-то другими возмущающими факторами.
В отклонениях оценок наклонения от результатов сглаживания (полинома) видна периодическая составляющая с амплитудой и периодом год.
Они имеют второй порядок малости ( ). Такие возмущения четко видны на интервале времени до 2100-го дня. Равенство периода одному году позволяет предположить, что возникновение этих возмущений связано с влиянием солнечной гравитации.
На интервале времени после 2100-го дня наблюдаются существенные отклонения оценок наклонения от линейной зависимости, которые достигают значения 0.022°. Происхождение этих существенных отклонений на данном этапе неизвестно. Возможная причина аномальных отклонений в эволюции наклонения на интервале времени после 2100-го дня будет рассмотрена ниже.
Представленные на рисунке 3 данные об эволюции долготы восходящего узла характерны наличием существенной вековой составляющей. В соответствии с формулой (1) она имеет порядок . За сутки это возмущение приводит к перемещению восходящего узла на . Именно это обстоятельство должно обеспечивать выполнение условия (6), необходимого для нормального функционирования КА на солнечно синхронных орбитах. За прошедшее время восходящий узел совершил 7 полных оборотов. В этих условиях затруднительно построить отклонения реальных оценок ДВУ от их сглаженных значений, как это было сделано выше для данных об эволюции периода, полуоси и наклонения.
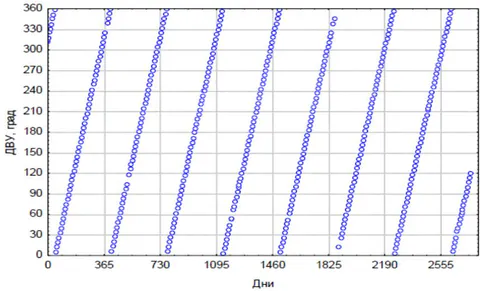
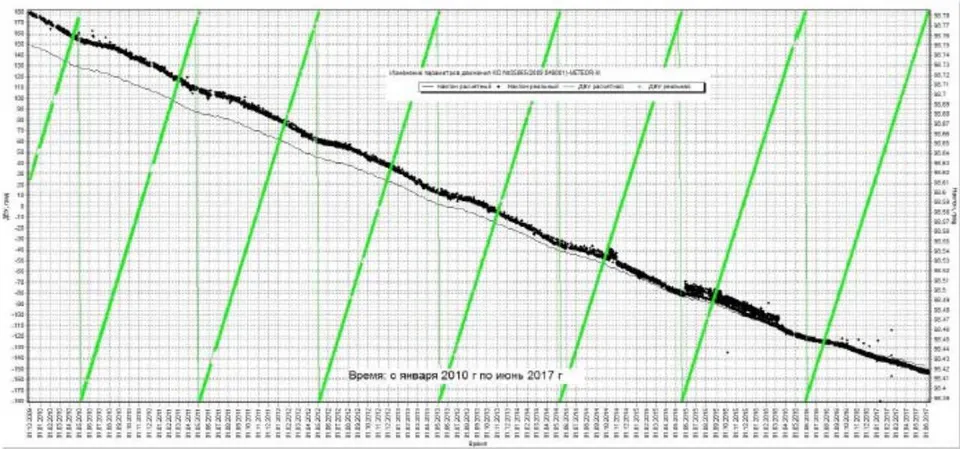
Для более детального анализа эволюции ДВУ было выбрано два годичных интервала, на которых данный параметр орбиты изменялся от 0° до 360°. Соответствующие оценки представлены на рисунке 4.
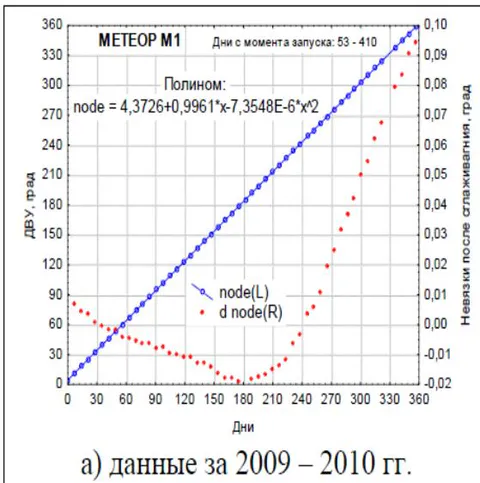
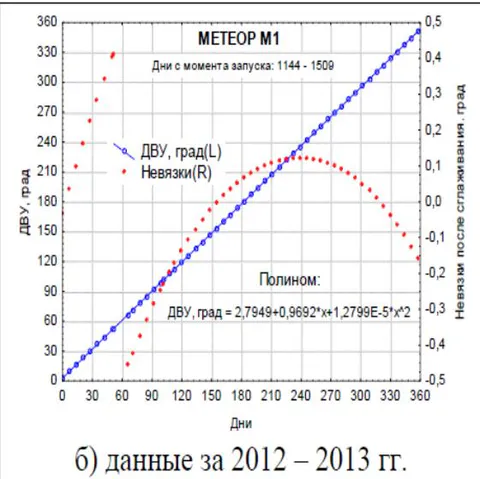
На этих рисунках приведены исходные оценки, результаты аппроксимации вековой составляющей полиномом второй степени ( ), а также остаточные невязки между исходными данными и полиномом. Соответствующие результаты аппроксимации приведены в таблице 1.
Таблица 1: Результаты аппроксимации значений долготы восходящего узла
| Интервал времени | , град/сутки | , град/сутки | невязки , град |
| 2009 – 2010 гг. | 0.9961 | -0.00000735 | от -0.02 до 0.10 |
| 2012 – 2013 гг. | 0.9692 | +0.00001279 | от -0.5 до 0.4 |
На первом интервале коэффициент несколько больше «идеального» значения 0.9856 град/сутки, а на втором интервале – несколько меньше.
Коэффициенты имеют разные знаки. Их вклад в эволюцию ДВУ на годичном интервале является относительно небольшим. В первом случае он составляет , а во втором .
На первом интервале остаточные невязки намного меньше, чем на втором интервале, где они сопоставимы с вкладом квадратичной составляющей полинома.
На первом интервале остаточные невязки меняются плавно, а на втором – имеют разрыв в окрестности точки «60-й день». Смещение оценок в момент разрыва составляет . Данный факт позволяет сделать вывод, что на втором интервале оценка коэффициента является недостаточно достоверной. Причины разрыва – неизвестны.
Таким образом, отклонения фактических значений ДВУ от «идеальных» можно оценить следующим образом.
- На втором интервале:
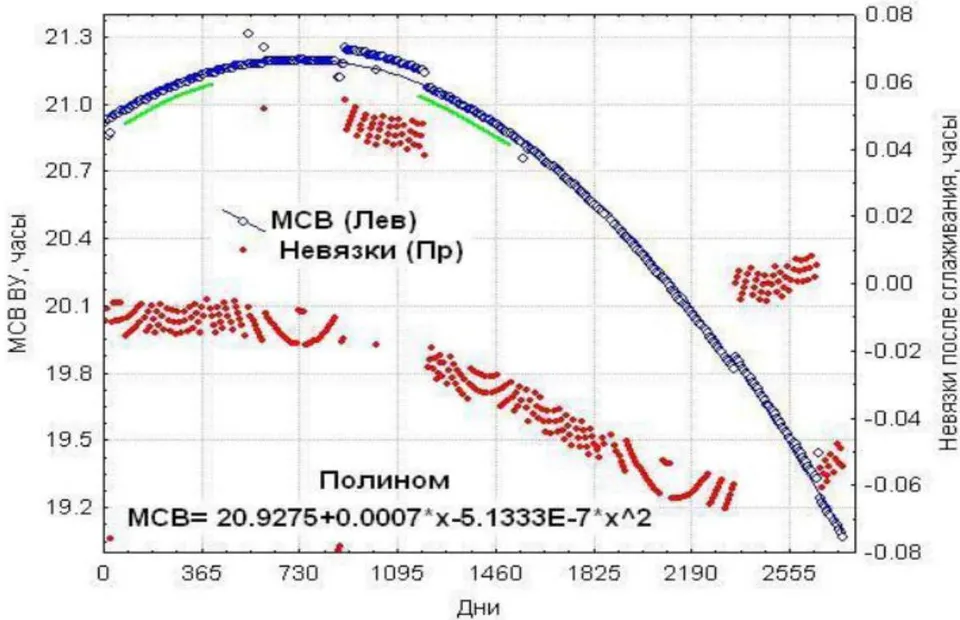
На рисунке 5 представлены результаты расчета МСВ ВУ по формуле (2). Построена аппроксимация оценок МСВ ВУ (полином)
В соответствии с данными рисунка и этой аппроксимации оценки МСВ ВУ сначала увеличиваются от значения 20.89 до 21.24 , а затем уменьшается до значения 19.07 на 2775-й день. Диапазон изменения оценок МСВ ВУ на этом интервале составляет 2.17 .
Имеется хорошее согласие оценок МСВ ВУ по данным рисунка 5 с результатами анализа эволюции ДВУ, представленных на рисунке 4. На рисунке 5 два проанализированных годичных интервала выделены светло зелеными линиями. Эволюция МСВ ВУ на этих участках полностью согласуется с формой приведенных выше полиномов (8) и (9).
Выше в разделе 1 отмечалось, что солнечно синхронные обиты проектируются так, чтобы МСВ ВУ было постоянным. Построенная в предыдущем разделе зависимость (10) описывает реальное изменение этой характеристики спутника МКТЕОР М1 на 7-ми летнем интервале его полета. Диапазон изменения МСВ ВУ на всем интервале составил 2.1 . Возможными причинами изменения МСВ ВУ являются погрешности выведения КА, т.е. отличие реальных параметров орбиты от «идеальных». Оценим их влияние.
В соответствии с данными таблицы 1 скорость изменения ДВУ на начальном этапе его полета была рана
Отличие этой оценки от «идеального» значения 0.9856 составляет
Оценим влияние погрешностей полуоси (δa) и наклонения (δi) на эволюцию ДВУ. Воспользуемся формулами (1) и (6) для расчета величины . Сохраняя уровень погрешностей порядка и учитывая близость солнечно синхронных орбит к круговым, можем записать
На основе этой формулы легко построить частные производные:
Эти производные имеют относительную погрешность порядка и справедливы для любого момента времени. Для КА МЕТЕОР М1 эти производные равны: и . Особенностью производных является то, что они имеют разные знаки. При известных отклонениях и от «идеальных» значений отклонение будет равно
Для ориентировочных расчетов примем, что при выводе КА погрешности по радиусу и бинормали на превышают 1 км. В этом случае км и радиан. Из данных рисунков 1 и 2 видно, что эти оценки погрешностей можно считать гарантированными. Соответствующие отклонения примут значения:
Эти отклонения намного меньше приведенного выше отличия (11) реальной скорости от «идеального» значения (0.0105 град/сутки).
Таким образом, наблюдаемые изменения МСВ ДУ не являются следствием погрешностей выведения спутника на орбиту.
IV. Влияние изменения полуоси под действием атмосферного торможения
Данные об эволюции большой полуоси a были представлены на рисунке 1. Отклонение текущего значения полуоси от начального аппроксимировано полиномом по времени t (в сутках):
\delta a(t) = a_{1} \cdot t + a_{2} \cdot t^{2} \approx 2.77 \cdot 10^{-5} \cdot t - 1.5 \cdot 10^{-7} \cdot t^{2},\[\mathrm{KM}]Влияние отклонения полуоси на ДВУ характеризуется формулой (13), которая применима для любого момента времени. Поэтому можем записать:
На этой основе суммарное отклонение ДВУ на всем интервале полета КА может быть вычислено по формуле
При вычислениях по этой формуле используются значения: град/сутки, км, дней.
В результате получена оценка: . Этому отклонению соответствует уменьшение MCB BY на 0.5 минут.
Таким образом, наблюдаемое изменение большой полуоси КА МЕТЕОР М1 под действием торможения в атмосфере не оказывает существенного влияния на величину МСВ ВУ.
V. Влияние изменения наклонения орбиты на МСВ ВУ
Данные об эволюции наклонения і были представлены на рисунке 2. Отклонение текущего значения наклонения от начального аппроксимировано линейной зависимостью от времени t (в сутках):
Влияние отклонения наклонения на ДВУ характеризуется формулой (14), которая применима для любого момента времени. Поэтому можем записать:
На этой основе суммарное отклонение ДВУ на всем интервале полета КА может быть вычислено по формуле
При вычислениях по этой формуле используются значения: град/сутки, , дней. В результате получена оценка: . Этому отклонению соответствует уменьшение MCB ВУ на 225 мин.
Таким образом, в результате линейного изменения наклонения орбиты отклонение МСВ ВУ от заданной величины изменятся по параболе и достигает значения 3 часа 45 мин.
Коэффициент при квадрате времени в формуле (22) равен
Эта оценка согласуется со значением соответствующего коэффициента аппроксимирующего полинома для ДВУ, приведенным в таблице 1 (-7.35×10 ), что свидетельствует о корректности изложенной выше методики.
Полученная оценка изменения МСВ ВУ в результате эволюции наклонения орбиты на интервале полета КА представляется весьма важной и нуждается в дополнительных комментариях.
а) Изменение МСВ ВУ на 3 часа 45 минут приводит к существенному ухудшению условий наблюдения поверхности Земли и, как следствие, к снижению эффективности работы КА.
б) Разработка рекомендаций по обеспечению стабилизации МСВ ВУ является актуальной задачей.
в) Из формул (13) и (14), а также изложенных выше материалов следует, что управление наклонением является наиболее эффективным способом обеспечения стабильности МСВ ВУ.
г) Простейшим способом уменьшения отклонений МСВ ВУ от базовой величины является внесение поправки в начальное значение наклонения [6, 7].
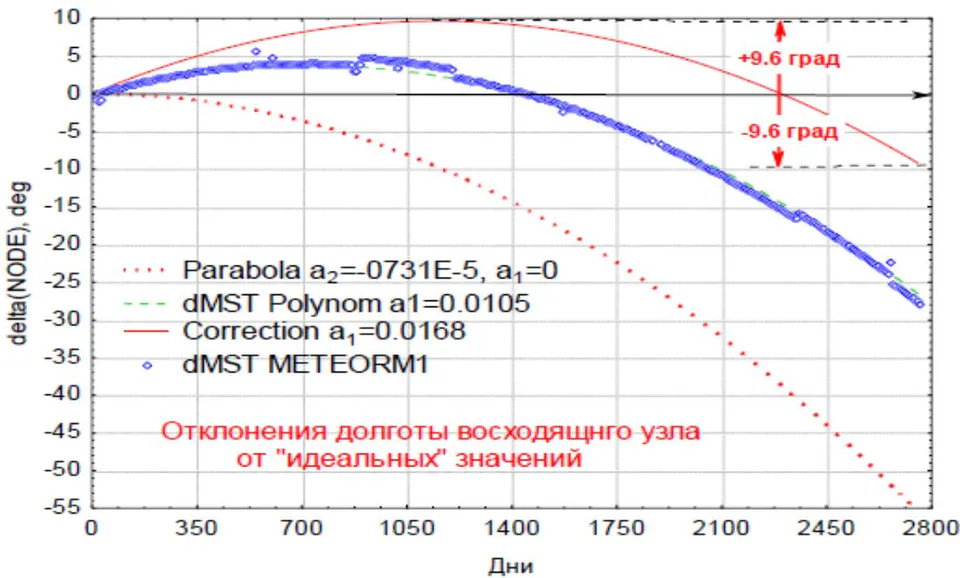
Это положение иллюстрирует рисунок 6. Здесь кривые "dMST METEOR M1" и "dMST Polynom" совпадают с теми, что были приведены выше на рисунке
- Значение коэффициента в этом случае равно 0.0007·360/24=0.0105 град/сутки.
Кривая "Parabola" – это графическое представление функции (22), у которой коэффициент при квадрате времени имеет значение (23). Она построена для условий, когда в момент вывода спутника на орбиту условие (6) строго выполняется. Поэтому в этом случае коэффициент .
Функция "Correction" построена на основе учета такого коэффициента в линейной составляющей полинома, который обеспечивает равенство по модулю максимальных отклонений МСВ ВУ разных знаков. Нетрудно показать, что это оптимальное значение равно
Отличие данного оптимального (24) значения коэффициента от того, который использовался при построении функции "dMST Polynom" ( =0.0105) составляет
Оценку (25) можно применить для определения поправки в наклонение, которая обеспечивает минимизацию отклонений МСВ ВУ от базовой величины. Для этого используется формула (21). С учетом формулы (14) и связи вариаций ДВУ и наклонения получим поправку к фактическому наклонению в момент выведения:
Это как раз та поправка к наклонению спутника в момент его выведения, которую надо было бы учесть для оптимизации МВС ВУ на интервале полета в 2775 дней. Естественно, что возможность реализации такой поправки зависит от точности выведения КА на орбиту.
Приведенное выше значение коэффициента град/сутки, соответствующее кривым "dMST METEOR M1" и "dMST Polynom", позволяет определить отличие фактического наклонения в момент вывода от «идеального», при котором строго выполняется условие (6). Применяя для этих условий формулу (26), получим:
градусов.
(27)
Именно на эту величину отличалось наклонение при выводе от того, при котором строго выполняется условие (6). Из данных рисунка 6 видно, что при фактическом наклонении в момент вывода обеспечивалась минимизация отклонений МСВ ВУ (не более 16 мин) на 5-ти летнем интервале его полета.
В заключение раздела заметим, что на данном этапе не рассмотрена природа существенного отклонения, наблюдаемого МСВ ВУ от базовой величины, которое изменятся по параболе и достигает значения 3 часа 45 мин на 7-ми летнем интервале времени.
VI. Влияние погрешностей модели гравитационного поля Земли
В разделе 1 отмечалось, что формула (1), положенная в основу проектирования параметров КА на солнечно синхронных орбитах, имеет погрешность порядка при прогнозе движения на 1 виток. Естественно, что с увеличением интервала прогноза погрешности растут. Поэтому для более точного и надежного выбора параметров КА используются современные модели движения спутников. Такого рода модели являются уникальными компьютерными программами, учитывающими многопараметрические модели гравитационного поля Земли и другие возмущающие факторы. При долговременных прогнозах они требуют существенных затрат машинного времени. Тем не менее, современные модели движения спутников не являются абсолютно точными. Погрешности возникают в связи с отсутствием полной информации о реальных возмущающих факторах.
В монографии [9] изложена методика оценки погрешностей прогнозирования движения спутников в гравитационном поле Земли. В результате применения опорной орбиты и линеаризации исходных дифференциальных уравнений движения спутника построены дифференциальные уравнения для отклонений от опорного вектора состояния (погрешностей)
Рассматриваются возмущающие ускорения , которые не учитываются при интегрировании исходных уравнений (шум системы). Важным является то, что этот шум существенно отличается от белого шума, т.е. имеется корреляция значений шума в разные моменты времени. Построены статистические характеристики случайного процесса
Расчет корреляционной матрицы погрешностей вектора состояния при прогнозировании движения производится по формуле
Матрица называется фундаментальной матрицей решений уравнений (28), а также переходной матрицей.
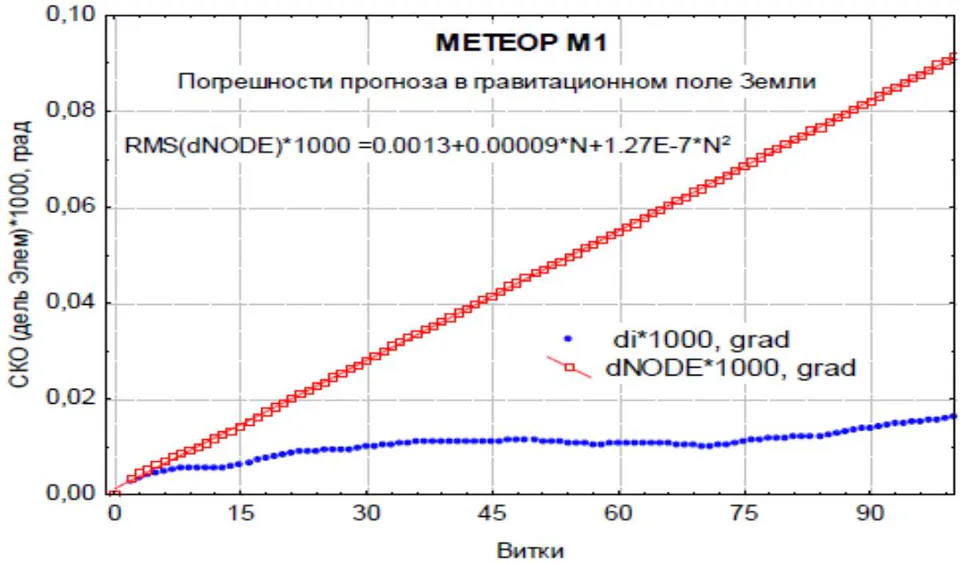
Рассмотрим результаты для ДВУ (NODE). На недельном интервале СКО погрешности имеет монотонно нарастающий характер и достигает значения °. При оценке погрешностей прогноза на 7 лет (2775 дней) можно использовать допущение о сохранении полученной закономерности. В результате получим
Этой оценке соответствует погрешность прогноза ДВУ не более 0.1°. Данное значение намного меньше оценок погрешностей, обусловленных другими источниками. Погрешности прогнозирования наклонения мы не рассматриваем потому, что они намного меньше и в гравитационном поле Земли не имеют вековой составляющей.
Таким образом, погрешности используемой модели гравитационного поля Земли не являются источником наблюдаемых отклонений МСВ ВУ от заданной величины.
VII. Влияние лунно-солнечных возмущений
Для анализа эволюции орбиты КА МЕТЕОР М1 использовалась современная компьютерная модель движения спутников. Ее достаточно подробное описание изложено в статьях [10-12]. Ниже на рисунках 8 – 10 представлены основные результаты расчетов.
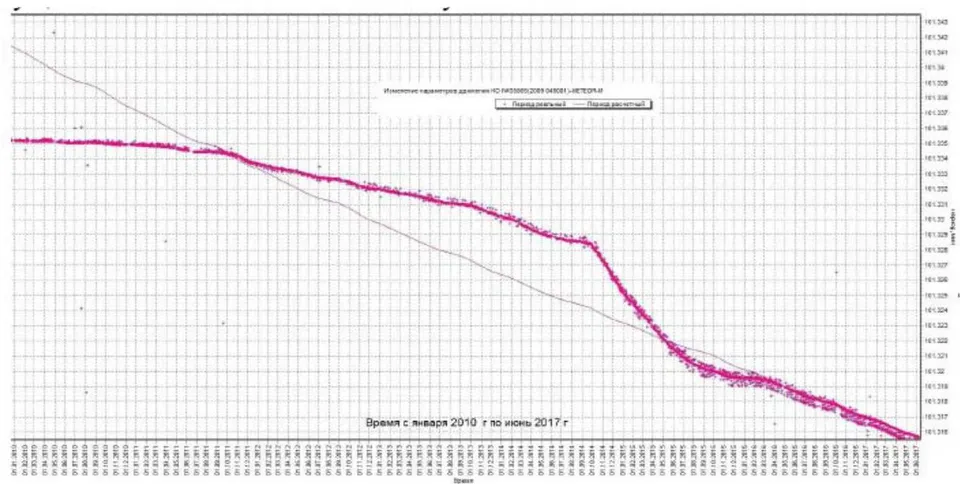
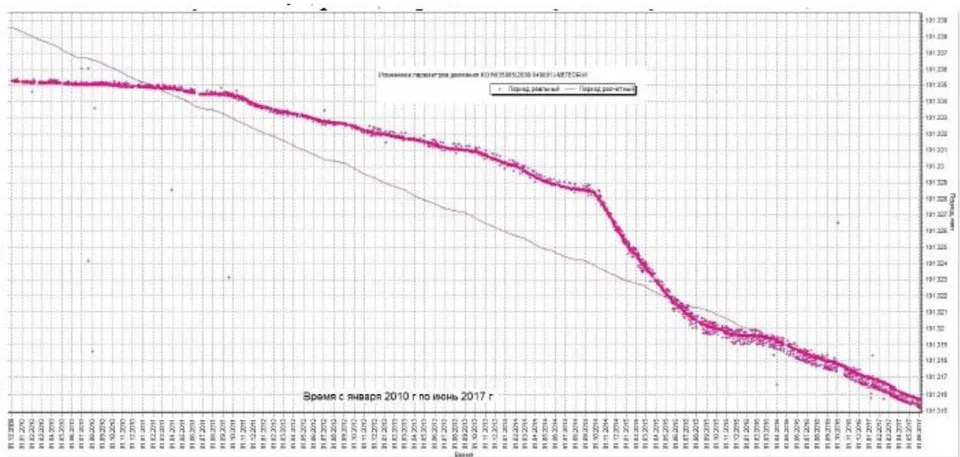
На рисунках 8 и 9 представлены данные об эволюции периода: реальные значения и результаты прогноза (назад).
Естественно, что оценки реальных изменений периода совпадают с соответствующими данными рисунка 1. Расчетное значение периода при прогнозе с учетом возмущений от Луны и Солнца изменилось на 0.023 минуты, а при прогнозе без учета этих возмущений – на 0.026 мин. Разница составила 0.003 мин. В соответствии с материалами раздела 4 такие изменения периода (и соответствующие изменения полуоси) не оказывают существенного влияния на величину МСВ ВУ.
Таким образом, основной причиной наблюдаемых вариаций МСВ ВУ является изменение наклонения КА под действием лунно-солнечных гравитационных возмущений. Указанное изменение наклонения приводит в свою очередь к отклонению возмущений ДВУ первого порядка (1) от заданного значения. Эти отклонения имеют второй порядок малости ( ), но они на интервале полета КА накапливаются, что и приводит к наблюдаемым отклонениям МСВ ВУ от заданного значения.
VIII. Прогнозирование наклонения и МСВ ВУ
Выше в разделе 7 выявление причин отклонений МСВ ВУ от заданного значения было выполнено двумя способами: на основе анализа известных орбитальных данных и на основе применения современной модели движения спутников. Важным результатом этого анализа является подтверждение факта, что основной причиной возникновения квадратичной составляющей в эволюции МСВ ВУ является изменение наклонения КА в результате действия лунно-солнечных гравитационных возмущений. Оценки вековой составляющей в эволюции наклонения, найденные двумя способами, практически совпали, а именно, в соответствии с выражением (20) значение коэффициента при вековой составляющей равно
При проектировании солнечно-синхронных орбит надежным способом определения вековой компоненты в эволюции наклонения является применение современной компьютерной модели движения, учитывающей влияние лунно-солнечной гравитации и другие существенные возмущающие факторы. Такого рода компьютерные модели являются уникальными. Их применение требует существенных затрат машинного времени, особенно при рассмотрении ряда проектных вариантов.
В статье [7] изложен простой аналитический способ расчета вековой составляющей в эволюции наклонения. Ниже приведен фрагмент текста этой статьи.
В работе [3] приведены формулы для расчета величины δi для общего случая орбит, однако, учитывая особенности ССО, для анализа удобно соотношение для δi в зависимости от угла χ. Такое соотношение получено нами в работе [6]:
где , — гравитационные постоянные Солнца и Земли, — среднее расстояние Земля — Солнце.
Как следует из выражения (4), знак определяется знаком функции . На рис. 4 приведены изменения наклонения за пять лет в зависимости от номинального МСВ ВУ для разных высот.
Здесь: - возмущение за виток (в радианах), - разность ДВУ и прямого восхождения Солнца. При вычислениях по данной формуле использовались следующие значения аргументов:
В результате получена оценка
При периоде КА 101.33 мин. этой оценке соответствует вековое возмущение
Данная оценка на 9% меньше оценки (32), что свидетельствует о приемлемом согласии численного (более точного) и аналитического (приближенного) решений. Этот факт является важным. Он подтверждает возможность применения обоих способов для расчета вековой составляющей наклонения.
Применим результаты, изложенные в статье [7], для анализа эволюции МСВ ВУ КА МЕТЕОР М1. Из определения (2) МСВ ВУ следует, что
С использованием обозначений формулы (20) дифференциальное уравнение для отклонений наклонения может быть записано так
Ниже на рисунке 11 представлены значения отношения . Они построены по данным рисунка 5 для МСВ ДУ (η).
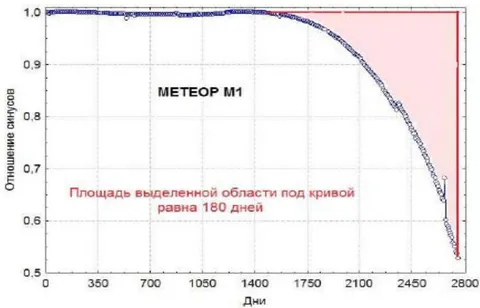
Из данных этого рисунка видно, что отношение синусов стало сильно уменьшаться после 1700 дня и достигло значения 0.53. В соответствии с уравнением (35) это привело к уменьшению модуля отрицательной скорости изменения наклонения и, в итоге, - к увеличению наклонения по сравнению с закономерностью его изменения на предшествующем интервале времени. Суммарный эффект изменения отношения синусов характеризуется площадью, которая выделена на рисунке розовым цветом. Площадь этой области равна S=180 дней. Соответствующее изменение наклонения составило
Эта величина фактически совпадает с оценкой отклонений наклонения от полинома, которая была приведена в комментариях к рисунку 2 (0.022°).
Таким образом, найдена причина отклонений значений наклонения от линейной зависимости, которые были выявлены по данным рисунка 2. Эта причина заключается во влиянии изменения МСВ ВУ на эволюцию наклонения, которая характеризуется дифференциальным уравнением (35). Из этого результата следует важный вывод, что в изменении наклонения имеется существенная нелинейная составляющая. При длительных сроках существования КА ее надо учитывать.
Имеется возможность дополнить уравнение (35) дифференциальным уравнением для отклонений МСВ ВУ от базового значения ( ), которое строится на основе соотношения (21). С использованием выражения (14) для частной производной это уравнение принимает вид
Здесь в сутки.
Таким образом, для наклонения орбиты и МСВ ВУ построена система из двух дифференциальных уравнений (35) и (37). Ее решение позволяет спрогнозировать значения МСВ ВУ. Эта система уравнений является исключительно простой. Она построена с учетом обоснованного выше вывода, что другие факторы не оказывают существенного влияния на МСВ ВУ. Ниже приведен фрагмент программы, которая выполняет решение построенной системы уравнений.
{"code_caption":[],"code_content":[{"type":"text","content":"CONST\n a1=-0.000141;\n i0=98.77pi/180;\n eta0=20.93;\n di0=0.108pi/180; {radian}\n\ndi:=di0;\neta:=eta0360/24; {degree}\nfor t:=1 to tmax do begin\nsin2eta:=sin(2etapi/180);\ndi:=di-a1sin2etapi/180; {radian}\nit:=i0+di;\neta:=eta-tan(it)di; {degree}\nend;"}],"code_language":"txt"}
Исходными данными для решения упрощенной системы уравнений являются:
Оценка коэффициента вековой составляющей наклонения;
Базовое наклонение орбиты ;
Базовое значение МСВ ВУ ;
Поправка к базовому значению наклонения при запуске
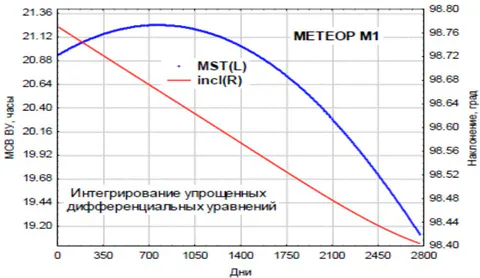
На рисунке 12 представлен пример прогноза МСВ ВУ и наклонения, полученного с использованием упрощенной системы уравнений. Из данных этого рисунка видно, что результаты интегрирования упрощенной системы уравнений хорошо согласуются с реальными данными об эволюции этих параметров, которые были представлены выше на рисунках 2 и 5.
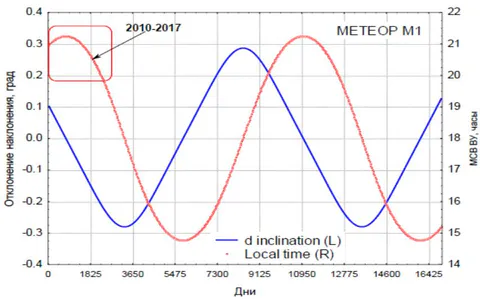
Интересным является ответ на вопрос о закономерностях изменения наклонения и МСВ ВУ на больших интервалах времени. Результаты интегрирования упрощенной системы уравнений на 45-ти летнем интервале представлены на рисунке 13. Из этих данных четко виден долгопериодический характер отклонений наклонения и МСВ ВУ. Период составляет ≈28 лет, а амплитуды равны: ≈0.3° у наклонения и ≈3 часа у МСВ ВУ. Этот вывод согласуется с результатами применения современной компьютерной модели движения спутников, которые представлены на рисунке 14.
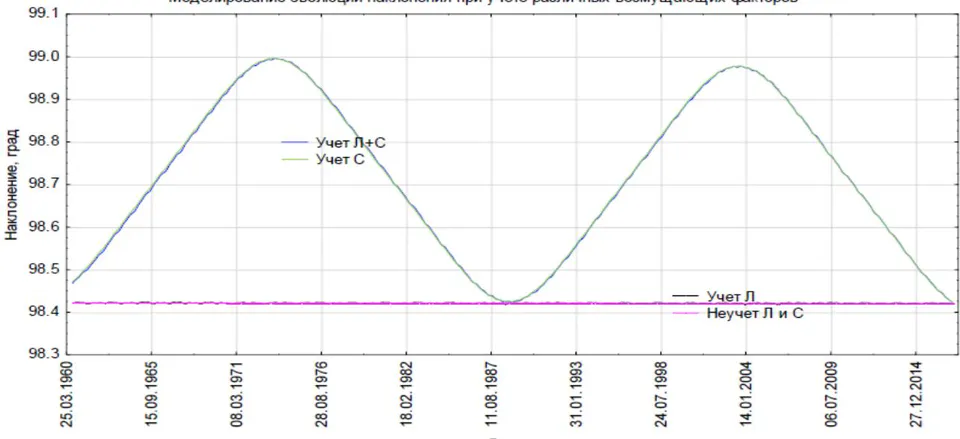
Здесь оценки периода и амплитуды вариаций согласуются с данными предыдущего рисунка. Кроме того, видно, что единственной причиной долгопериодических вариаций наклонения являются солнечные гравитационные возмущения.
Выводы
- На основе орбитальных данных КА МЕТЕОР М1 рассмотрено 5 возможных причин отклонений местного солнечного времени восходящего узла (МСВ ВУ) на интервале полета от начального значения:
погрешности начальных условий;
изменение большой полуоси орбиты;
изменение наклонения;
влияние погрешностей модели гравитационного поля Земли;
влияние лунно-солнечных возмущений.
Установлено, что основной причиной отклонений МСВ ВУ является изменение наклонения КА. Указанное изменение приводит в свою очередь к отклонению возмущений ДВУ первого порядка от заданного значения. Эти отклонения имеют второй порядок малости, но они на интервале полета КА накапливаются, что и приводит к существенным отклонениям МСВ ВУ от заданного значения.
Изменение наклонения орбиты КА происходит в результате действия солнечных гравитационных возмущений. Это приводит к тому, что отклонение МСВ ВУ от заданной величины изменяется нелинейно по времени и для КА МЕТЕОР М1 достигает значения 3часа 45 мин на 7- ми летнем интервале времени. Это значение зависит от величины коэффициента при квадратичной составляющей .
Простейшим способом уменьшения отклонений МСВ ВУ от заданного значения является внесение поправки в начальное наклонение орбиты при выводе КА на орбиту. Приведена формула для расчета этой поправки, которая зависит только от коэффициента . Применение данной поправки для КА МЕТЕОР М1 привело бы к уменьшению отклонений МСВ ВУ от заданного значения в 5-6 раз.
Расчет коэффициента на основе корректного учета солнечных возмущений является необходимым этапом проектирования солнечно-синхронных орбит.
Выполнено сравнение результатов анализа эволюции орбиты КА МЕТЕОР М1 с соответствующими материалами статьи [7] «Обеспечение максимальной стабильности условий дистанционного зондирования Земли без коррекции орбиты». Установлено приемлемое согласие соответствующих результатов.
Опубликованная в статье [7] зависимость для возмущений наклонения применена для составления упрощенной системы дифференциальных уравнений, описывающих эволюцию наклонения и МСВ ВУ. Результаты интегрирования этой системы уравнений хорошо согласуются с реальными данными и результатами долгосрочного прогнозирования параметров орбиты КА МЕТЕОР М1. Показано, что вариации наклонения имеют долгопериодический характер с периодом 28 лет и амплитудой 0.3°.